Les technologies embarquées se glissent aujourd’hui dans la plupart des véhicules, machines et équipements industriels. Elles associent des composants électroniques et des programmes spécialisés pour piloter, mesurer et transmettre des informations en temps réel. Pour découvrir les compétences d’un bureau d’études spécialisé dans ces architectures électroniques et logicielles, consultez ce site qui détaille son savoir-faire pour les projets de mobilité. Cet article propose une grille de lecture pour distinguer le matériel, le firmware, le logiciel embarqué et la couche cloud, puis mesurer ce que leur coopération apporte aux opérations
Réponse directe : Une technologie embarquée désigne un système informatique intégré à un objet, combinant matériel électronique et logiciel dédié pour exécuter une fonction précise. Dans l’industrie de la mobilité, cette combinaison améliore la fiabilité des équipements, l’optimisation des trajets et le suivi des flottes, à condition de choisir une architecture adaptée à l’usage visé.
Que sont les technologies embarquées et où se trouvent-elles dans l’industrie ?
Une technologie embarquée est un système informatique intégré à un objet physique pour lui faire exécuter une fonction précise. Contrairement à un ordinateur généraliste, elle est conçue pour une mission dédiée : réguler l’injection d’un moteur, surveiller la température d’un wagon, calculer la trajectoire d’un drone. Le système réunit du matériel électronique et un logiciel conçu spécifiquement pour ce rôle, le tout logé à l’intérieur de l’équipement.
Pour clarifier le vocabulaire, trois notions reviennent sans cesse. Le hardware désigne les composants physiques : cartes électroniques, microprocesseurs, capteurs, connecteurs. Le firmware est un programme figé dans la mémoire d’un composant, qui lui permet de démarrer et d’exécuter ses fonctions de base, par exemple le code qui gère un calculateur moteur dès la mise sous tension. Le logiciel embarqué regroupe les applications plus évoluées qui tournent par-dessus, comme un module de régulation de vitesse ou une interface de diagnostic.
Les secteurs concernés sont nombreux : automobile, poids lourds, ferroviaire, aéronautique, engins agricoles ou de chantier. Un camion de livraison moderne contient par exemple plusieurs dizaines de calculateurs qui dialoguent entre eux pour gérer le freinage, la boîte de vitesses, la climatisation ou la remontée d’alertes vers le gestionnaire de flotte. Le même principe se retrouve dans un TGV, un avion ou une moissonneuse-batteuse, avec des exigences de robustesse et de sécurité qui varient selon l’usage.
Comment les couches logicielles et matérielles coopèrent-elles dans un système embarqué ?
Un système embarqué fonctionne comme une chaîne où chaque maillon a un rôle précis. Au bout, les capteurs mesurent une grandeur physique : vitesse de rotation, pression, température, position GPS. Ces mesures sont converties en signaux numériques, puis transmises à des calculateurs (aussi appelés ECU dans l’automobile) qui les interprètent et déclenchent les actions appropriées sur les actionneurs : moteur, freins, injecteurs, vérins.
Le firmware et le logiciel embarqué orchestrent cette séquence. Le firmware assure les fonctions de bas niveau et le démarrage fiable du composant, tandis que le logiciel embarqué applique la logique métier : règles de sécurité, stratégies de régulation, dialogue avec les autres calculateurs via des bus de communication comme le CAN. L’une des exigences centrales est le temps réel : la réaction doit intervenir dans un délai garanti, par exemple quelques millisecondes pour un système de freinage d’urgence.
Les quatre couches à distinguer dans un système embarqué
- Matériel : capteurs, calculateurs et actionneurs qui acquièrent et agissent sur le monde physique.
- Firmware : code de bas niveau qui fait fonctionner chaque composant électronique.
- Logiciel embarqué : applications métier qui pilotent la fonction (régulation, sécurité, diagnostic).
- Cloud : plateforme distante qui collecte, stocke et exploite les données remontées par le véhicule.
La couche cloud complète ce dispositif en recevant les données remontées par le véhicule via un réseau mobile. Elle les stocke, les agrège sur une flotte entière et les met à disposition d’applications métier : tableaux de bord de consommation, planification de maintenance, analyse d’accidentologie. Les quatre couches sont interdépendantes : un capteur défaillant fausse l’analyse cloud, un firmware mal maîtrisé peut bloquer la mise à jour d’une application embarquée.
La fiabilité de cette chaîne dépend aussi des réseaux mobilisés. L’Arcep, dans sa note Réseaux du futur sur les voitures connectées, pointe la difficulté à garantir une communication fiable sur l’ensemble des réseaux routiers. Autrement dit, les bénéfices d’un système embarqué connecté dépendent étroitement de la qualité de la couverture mobile sur les zones d’exploitation.
Quels bénéfices concrets pour l’industrie de la mobilité ?
Le premier bénéfice est la fiabilité et la sécurité des équipements. Un calculateur qui surveille en continu l’état d’un moteur, d’un essieu ou d’un système de freinage peut déclencher une alerte avant la panne, ou activer un mode dégradé pour éviter l’accident. Dans l’automobile, la gestion de la sécurité fonctionnelle des systèmes électriques et électroniques fait l’objet d’une norme internationale, l’ISO 26262 publiée par l’AFNOR, qui définit un cadre méthodologique pour concevoir et valider ces fonctions critiques.
Le deuxième bénéfice est l’optimisation de la performance opérationnelle. Les données remontées par les véhicules permettent d’analyser les consommations, les temps de roulage, les styles de conduite ou les trajets improductifs. Un transporteur peut ainsi repérer qu’une tournée consomme systématiquement plus qu’une autre, et réorganiser son plan de transport ou former ses conducteurs.
Le troisième bénéfice concerne la gestion de flotte en temps réel. La localisation, le statut mécanique et les horaires de chaque véhicule sont consolidés dans une interface unique, ce qui simplifie la planification et le service client. La diffusion de ces usages reste pourtant progressive : selon le Baromètre des Flottes et de la Mobilité 2024 de l’Arval Mobility Observatory, mené par Ipsos auprès de 300 entreprises françaises, 18 % d’entre elles exploitent déjà les données de leurs boîtiers télématiques, et deux tiers des entreprises équipées envisagent de les utiliser dans les trois ans.
Cas pratique
Scénario illustratif : un gestionnaire exploite une flotte de 80 véhicules utilitaires équipés de boîtiers télématiques et de calculateurs connectés. Les données de kilométrage, de régime moteur et d’usure des freins remontent chaque nuit vers une plateforme cloud. L’outil identifie les véhicules dont les plaquettes approchent du seuil critique et propose un passage anticipé à l’atelier. Résultat attendu : moins d’immobilisations imprévues et une meilleure planification des interventions. Ce cas est présenté à titre d’illustration et ne reflète pas un chiffre vérifié.
Le quatrième bénéfice, étroitement lié, est la maintenance prédictive. Au lieu d’intervenir à intervalle fixe ou après la panne, l’exploitant programme l’entretien à partir de l’état réel des composants. Cette approche vise à prolonger la durée de vie des équipements, à réduire les coûts d’exploitation et à mieux planifier la disponibilité des véhicules.
Bien choisir sa solution embarquée : les critères qui comptent
Le premier critère est la maîtrise de l’ensemble de la chaîne. Un fournisseur capable d’intervenir à la fois sur le matériel, le firmware, le logiciel embarqué et la couche cloud limite les ruptures d’intégration. À l’inverse, multiplier les intervenants spécialisés sur chaque couche augmente le risque d’incompatibilité, de responsabilités floues en cas d’incident et de dérive de planning.
Le deuxième critère concerne la fiabilité, la robustesse et la conformité aux standards sectoriels. Pour un véhicule routier, cela signifie une conception alignée avec les normes de sécurité fonctionnelle applicables, des composants qualifiés pour les plages de température et de vibrations rencontrées sur le terrain, et des procédures de test documentées. Un cahier des charges précis sur ces points évite les mauvaises surprises en exploitation.
Le troisième critère est la capacité à maintenir la solution dans la durée. Un système embarqué vit souvent dix à quinze ans dans un véhicule industriel. Il faut donc évaluer la stratégie du fournisseur en matière de correctifs de sécurité, de mises à jour fonctionnelles et de gestion de l’obsolescence des composants. La possibilité de déployer des mises à jour à distance (OTA) est devenue un critère important pour éviter les immobilisations en atelier.
Le quatrième critère est l’adéquation au contexte spécifique de l’activité. Une solution excellente pour une flotte de taxis urbains ne conviendra pas forcément à des engins miniers. Les volumes de données, les contraintes de connectivité, les normes applicables et les intégrations avec les outils métier existants doivent guider le choix.
Grille de lecture pour comparer deux offres embarquées
| Critère | Fournisseur A | Fournisseur B |
|---|---|---|
| Couches maîtrisées (matériel, firmware, logiciel, cloud) | À documenter | À documenter |
| Conformité aux normes de sécurité fonctionnelle applicables | À documenter | À documenter |
| Stratégie de mises à jour et gestion de l’obsolescence | À documenter | À documenter |
| Capacités d’intégration aux outils métier existants | À documenter | À documenter |
| Références sur des usages comparables | À documenter | À documenter |
Vigilance sur les promesses commerciales : les termes « temps réel », « précision industrielle » ou « plateforme ouverte » recouvrent des réalités techniques très différentes. Demandez systématiquement une définition chiffrée (latence maximale, tolérance de mesure, protocoles supportés) avant d’inscrire un critère au contrat.
Vers des véhicules autonomes : quelle évolution des technologies embarquées ?
L’arrivée progressive des véhicules à conduite déléguée pousse les systèmes embarqués dans une nouvelle dimension. La puissance de calcul à bord augmente fortement pour traiter en temps réel les flux provenant des caméras, radars et lidars. Cette fusion de capteurs permet au véhicule de reconstituer une représentation cohérente de son environnement, condition indispensable à la décision autonome.
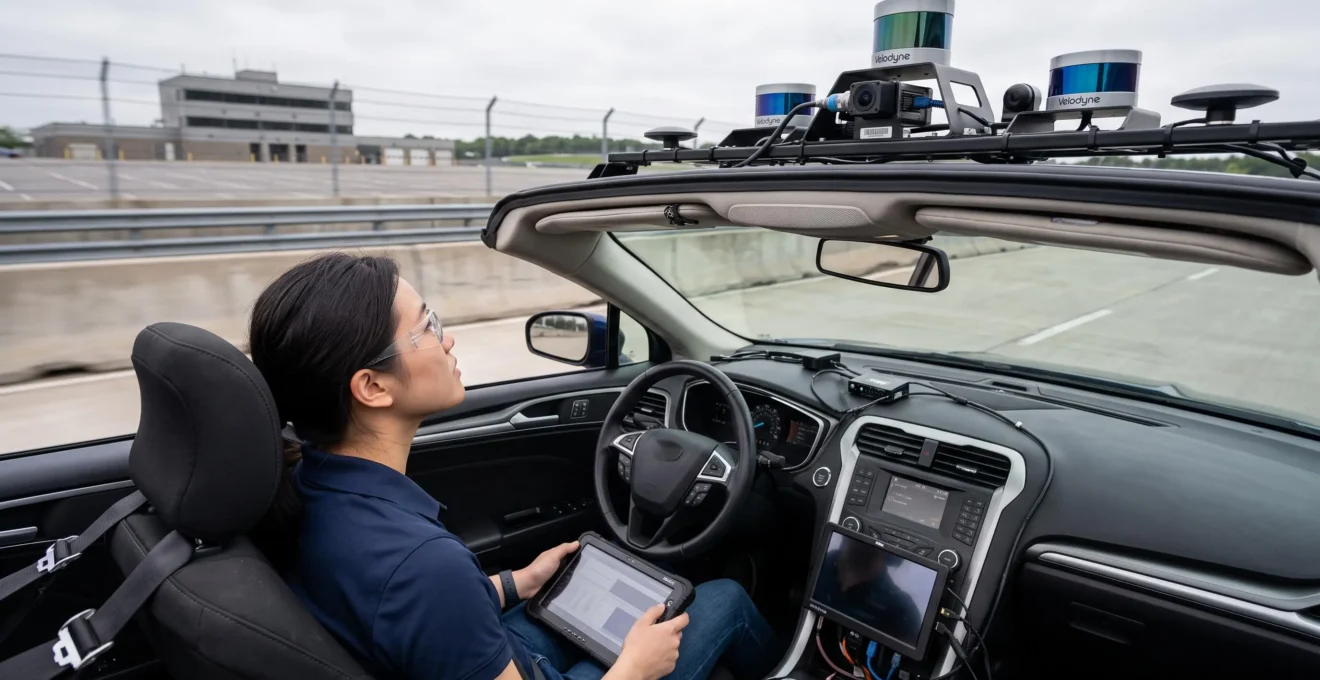
Les exigences de latence et de sécurité fonctionnelle deviennent plus strictes. Un calculateur de conduite autonome doit réagir en quelques millisecondes à un obstacle, tout en garantissant qu’une défaillance matérielle ou logicielle ne mettra pas en danger les occupants. Les démarches issues de la norme ISO 26262, complétées par d’autres référentiels sur la sécurité des fonctions attendues, structurent cette discipline. Pour une analyse complémentaire des capteurs embarqués dans l’automobile, des ressources sectorielles détaillent les technologies employées à bord des véhicules modernes.
L’intelligence artificielle embarquée prend une place croissante, en particulier pour la perception et la prédiction de trajectoires. Elle s’accompagne d’une généralisation des mises à jour à distance (OTA), qui permettent de corriger un comportement, d’ajouter une fonctionnalité ou de déployer un modèle plus performant sans passer en atelier. Cette capacité change aussi la relation entre le constructeur, l’exploitant et l’utilisateur final, puisque la valeur du véhicule évolue tout au long de sa vie.
Pour un industriel de la mobilité, ces évolutions ne sont pas qu’une affaire d’ingénierie : elles redéfinissent la chaîne de valeur, les compétences nécessaires et les modèles économiques. Pour anticiper ces mutations, vous pouvez approfondir la question de l’impact des véhicules autonomes sur votre modèle d’affaires.
Quelle différence entre firmware et logiciel embarqué ?
Le firmware est le programme de bas niveau logé dans la mémoire d’un composant électronique, qui lui permet de démarrer et d’exécuter ses fonctions élémentaires. Le logiciel embarqué désigne les applications plus évoluées qui tournent au-dessus et portent la logique métier : régulation, diagnostic, interface utilisateur, communication avec d’autres calculateurs.
Un système embarqué nécessite-t-il obligatoirement une connexion cloud ?
Non. Beaucoup de systèmes embarqués fonctionnent de manière totalement autonome, sans aucune connexion extérieure. Le cloud devient utile lorsque l’on souhaite centraliser des données issues de plusieurs équipements, piloter une flotte à distance ou déployer des mises à jour. Le choix dépend de l’usage, des contraintes de sécurité et des coûts de connectivité.
Comment évaluer la fiabilité d’une solution embarquée avant achat ?
Demandez les référentiels normatifs appliqués, les plages de fonctionnement garanties (température, vibrations, humidité), les procédures de test, les engagements de disponibilité et la stratégie de maintenance logicielle. Complétez par des références clients comparables et, si possible, par une phase pilote sur un périmètre restreint avant déploiement.
Comprendre les technologies embarquées revient à distinguer quatre couches qui coopèrent : le matériel, le firmware, le logiciel embarqué et le cloud. Cette grille de lecture suffit à poser les bonnes questions à un fournisseur, à cadrer un projet et à mesurer l’intérêt réel d’un investissement pour vos opérations. La prochaine étape utile consiste à cartographier vos usages prioritaires (fiabilité, suivi de flotte, maintenance, préparation à l’autonomie) puis à les confronter à deux ou trois architectures candidates sur la base de critères documentés.